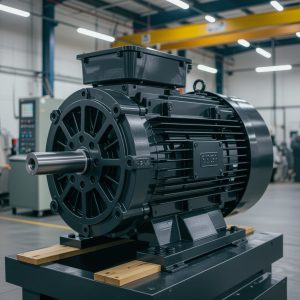
Асинхронные двигатели: устройство, принцип работы и применение в промышленном оборудовании
Принцип работы асинхронного двигателя
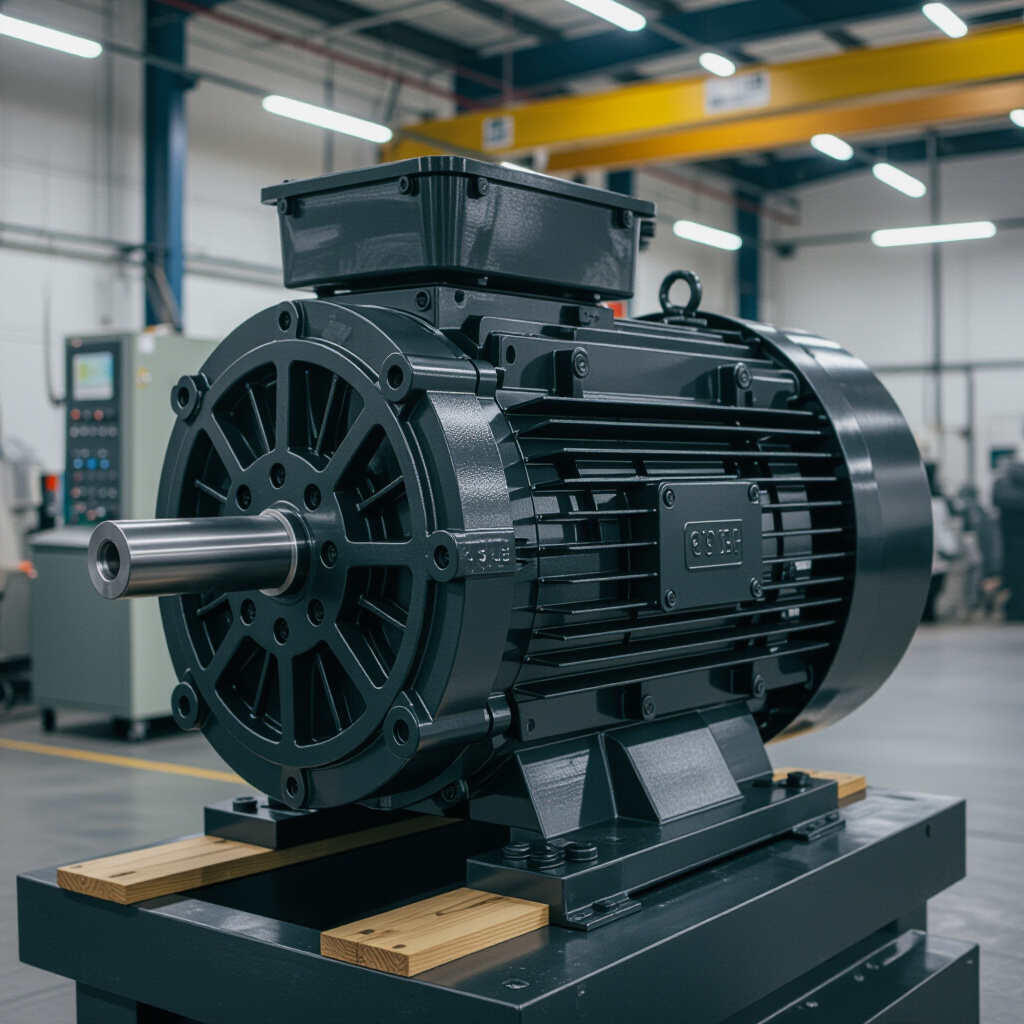
Асинхронный двигатель представляет собой электрическую машину, в которой статор создаёт вращающееся магнитное поле, а ротор получает в нём индуцированные токи. Синхронная частота поля ns рассчитывается по формуле ns = 120·f/p, где f — частота сети в герцах, p — число пар полюсов; при стандартной сети 50 Гц и двухполюсной машине ns = 3000 об/мин. Дополнительная справочная информация доступна при обращении к профильным нормативам или на сайте https://nsk-dv.ru/.
Вращающееся магнитное поле и индукция в роторе
Обмотки статора при трёхфазном питании создают магнитное поле, которое вращается с синхронной скоростью ns. Это поле пересекает проводники ротора и индуцирует в них токи по закону электромагнитной индукции. Индуцированные токи взаимодействуют с магнитным полем статора и формируют электромагнитный крутящий момент, который передаётся на вал через шпонку и подшипниковые опоры.
Понятие скольжения и его влияние на характеристики
Параметр скольжение s определяется выражением s = (ns − n)/ns, где n — фактическая скорость ротора. При номинальной нагрузке типичные значения скольжения составляют порядка 0,01–0,05 (1–5 %). С возрастанием скольжения увеличивается частота токов ротора, изменяются сопротивления роторных цепей и форма характеристик крутящего момента: пусковой и максимальный моменты зависят от параметров роторной обмотки и сопротивления цепи.
Конструкция и ключевые элементы
Статор, обмотки и материалы магнитопровода
Статор включает корпус, сердечник из листовой электротехнической стали и обмотки. Сердечник штампуется из кремнистой стали толщиной обычно 0,35–0,5 мм для снижения вихревых потерь. Обмотки изолируются классами изоляции B, F или H, соответствующими температурным пределам 130 °C, 155 °C и 180 °C. Конфигурация обмоток определяет число полюсов и распределение магнитного потока.
Типы роторов, вал и подшипниковые узлы
Роторы бывают короткозамкнутые («клеточные») и фазные (обмоточные) с реостатным регулированием. Клеточный ротор прост в обслуживании и применим в большинстве приводов, фазный ротор обеспечивает высокий пусковой момент и регулировку тока при пуске. Вал фиксируется шпонкой, опирается на подшипниковые узлы — чаще радиальные роликовые или шариковые; выбор подшипников зависит от нагрузок и допустимой осевый/радиальной нагрузки.
Электрические и механические характеристики
Крутящий момент, кпд и потери
Крутящий момент характеризуется пусковым, номинальным и максимальным (рыночным) моментами и выражается в Н·м. Пусковой ток при прямом включении обычно в 6–8 раз превышает номинальный ток, а максимальный момент часто достигает 2–3 номинальных моментов. КПД зависит от мощности и нагрузки: у маломощных двигателей он может быть порядка 70–80 %, у средних и крупных — 88–95 %. Основные потери — медные (в обмотках), магнитные (гистерезис и вихревые), механические (трение, вентиляция).
Режимы работы (S1, S3 и др.) и температурные ограничения
Режим S1 обозначает непрерывную работу при постоянной нагрузке. Прерывисто‑повторяющийся режим S3 характеризуется циклом с включениями и паузами; важен коэффициент использования по времени (например, S3 с 40 % означает нагрузку 40 % продолжительности цикла). Выбор режима влияет на тепловой расчёт: допустимые температурные подъёмы ограничиваются классом изоляции и системой охлаждения.
Пуск и методы управления скоростью
Традиционные схемы пуска и их ограничения
Классические методы пуска включают прямое включение в сеть (DOL), звезда‑треуголь и пуск через внешнее реостатное сопротивление для фазных роторов. Ограничения—высокий пусковой ток и динамические нагрузки на механизмы при DOL, пониженный пусковой момент при звезда‑треуголь, необходимость обслуживания реостата при реостатном пуске.
Частотные преобразователи: возможности и особенности взаимодействия с двигателем
Частотный преобразователь изменяет частоту и напряжение питания, позволяя регулировать скорость и ограничивать пусковой ток. При работе с ПЧ важно соблюдение соотношения V/f, учёт уменьшения охлаждения при малых скоростях (возможна необходимость внешнего вентилятора), а также использование функций защиты: ограничение тока, термозащита по входным датчикам, фильтры для снижения ЭМС.
Монтаж, охлаждение и защита
Требования к установке, выравниванию и фиксации
Монтаж включает жёсткое основание, анкерную фиксацию фланца или опорных лап, контроль соосности между двигателем и приводным оборудованием. Выравнивание проводят лазерными или линейными методами с допусками соосности в долях миллиметра для предотвращения увеличения вибрации и износа подшипников.
Системы охлаждения и термозащиты, классы IP и изоляции
Охлаждение может быть естественным (например, IC 411) или принудительным вентилятором; тип охлаждения ограничивает допустимую мощность при заданной температуре окружающей среды. Термозащита реализуется термисторами PTC/NTC или термоконтактами, предельные температуры связаны с классом изоляции. Класс защиты по пыле‑влагозащите обычно IP44–IP55 в промышленной среде; выбор зависит от условий эксплуатации.
Эксплуатация, диагностика и обслуживание
Плановые процедуры обслуживания и проверки
Регламент включает периодические осмотры креплений и заземления, проверку состояния обмоток (измерение сопротивления и изоляции), подшипников (смазка по регламенту), очистку охладителей и контроль охлаждающего потока. Интервалы обслуживания задаются по наработке часов и фактическим условиям эксплуатации.
Инструменты диагностики: вибромониторинг, термография, анализ тока
Вибромониторинг выявляет дисбаланс, люфты и дефекты подшипников; термография обнаруживает локальные перегревы в обмотках или контактных соединениях; анализ токов (current signature analysis) позволяет выявлять межвитковые замыкания и механические дефекты по характерным спектрам. Комбинация методов повышает точность диагностики ранних стадий отказа.
Типичные неисправности и пути устранения
Износ подшипников, люфты и дисбаланс: причины и решения
Износ подшипников проявляется повышенной вибрацией и шумом; причины — недостаточная смазка, попадание загрязнений, несоосность. Решения — замена подшипников по регламенту, корректная смазка, устранение соосности и балансировка ротора по массе для снижения вибраций.
Электрические дефекты: межвитковые и фазные замыкания, методы локализации
Неисправности изоляции приводят к межвитковым и фазным замыканиям и перегреву. Диагностика включает измерение сопротивления изоляции мегомметром, обмоточных сопротивлений, электромагнитный и гармонический анализ тока. Локализация дефектов достигается по спектрам тока, по результатам тепловизии и по изменению параметров при холостом и нагрузочном испытании.
Выбор двигателя для промышленной задачи
Расчёт мощности, пускового момента и учёт коэффициента запаса
Подбор начинается с расчёта требуемой механической мощности и пускового момента. Необходимо сверить номинальный момент с моментом сопротивления механизма и учесть коэффициент запаса (обычно 1,1–1,5 в зависимости от характера пусков и перегрузок). Учитывается также пусковой ток и возможность применения схем пуска или частотного преобразователя.
Учет сочетания с редуктором, сцеплением и требованиями процесса
При выборе учитывается соосность и жёсткость соединения с редуктором или сцеплением, передаточные отношения и допустимые осевые/радиальные нагрузки. Требования технологического процесса определяют режимы работы (S1, S3), пиковые моменты и необходимость точки остановки с удержанием момента, что влияет на выбор исполнения и системы управления.